Programmation d'automates programmables

Algorithmes de contrôle PLC, opérations PID, blocs fonctionnels et techniques de programmation logique de base.

  • PID

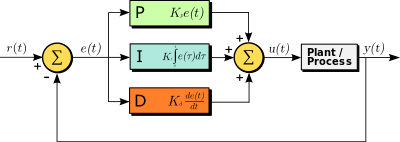
    FORMULE PID Cet article explique comment mettre en œuvre une régulation PID avec un automate programmable et présente l'algorithme PID. La régulation PID est utilisée dans 80 % des projets d'automatisation. Il s'agit d'une formule dont le résultat est appliqué à la sortie à intervalles de temps spécifiques. Pour plus d'informations sur la formule, veuillez consulter Wikipédia. Dans la formule PID, les valeurs du processus sont traitées à l'aide des paramètres définis par l'utilisateur : P (proportionnel), I (intégral) et D (dérivé).

  • Utilisation du minuteur du bloc fonctionnel

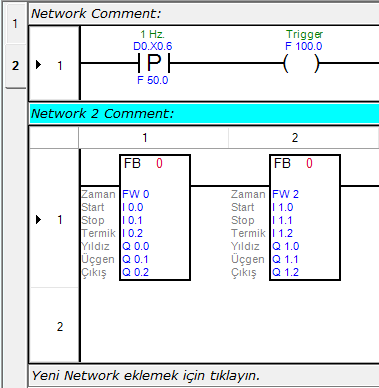
    Dans les automates Fulmatic 7, les commandes statiques telles que les temporisateurs et les compteurs ne peuvent pas être utilisées directement dans les blocs fonctionnels. Vous devez créer vos propres temporisateurs ou compteurs pour vos blocs fonctionnels. Vous pouvez télécharger un exemple de code ici. Le programme Speed ​​PLC dispose de 256 temporisateurs d'une milliseconde. Ce nombre est insuffisant pour les projets de grande envergure. Vous pouvez augmenter le nombre de temporisateurs en créant des temporisateurs logiciels. Les blocs fonctionnels exécutent la même tâche pour plusieurs adresses différentes…